動画を見るだけでは伝わらない、手応え・振動・音を伝える
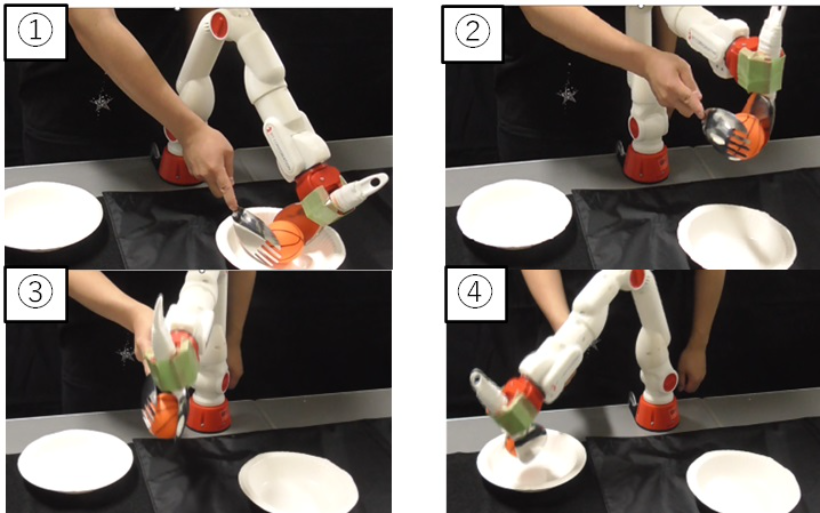
熟練技能者が減り、技を教える人も足りなくなっています。動画だけの学習では、道具を通して感じる手応えや振動、音までは伝わりません。私たちは、熟練者の動きと感覚を記録し、学習者が自分で体を動かすのに合わせて再現する技術を研究しています。見るだけでなく、動いて感じることで、技能を学べる教育の土台をつくります。
NEDO 官民による若手研究者発掘支援事業 「若サポ」
若手研究者産学連携プラットフォーム
研究の成熟度
TRL1
基本原理・
現象の確認
基礎研究
TRL2
原理・現象の
定式化
基礎研究
TRL3
実験による
概念実証
応用研究
TRL4
実験室での
技術検証
応用研究
TRL5
使用環境に
応じた技術検証
実証
TRL6
実環境での
技術検証
実証
TRL7以上
実環境での
技術検証
※TRL(TRL(Technology Readiness Level):特定技術の成熟度を表す指標で、異なったタイプの技術の成熟度を比較することができる定量尺度
このシーズに
問い合わせる
ビジョン
熟練技能者が減り、技を教える人も足りなくなっています。動画だけの学習では、道具を通して感じる手応えや振動、音までは伝わりません。私たちは、熟練者の動きと感覚を記録し、学習者が自分で体を動かすのに合わせて再現する技術を研究しています。見るだけでなく、動いて感じることで、技能を学べる教育の土台をつくります。
最終用途例
APPLICATION
研磨や塗装仕上げなど、手の感覚が大切な技能を教材にします。熟練者が付き添う時間を減らし、品質のばらつきを抑えられます。
強み
動画は一定の速さで流れるだけです。本技術は学習者の動く速さに合わせて再生するため、自分で動かした結果として熟練者の感覚を体験できます。
テクノロジー
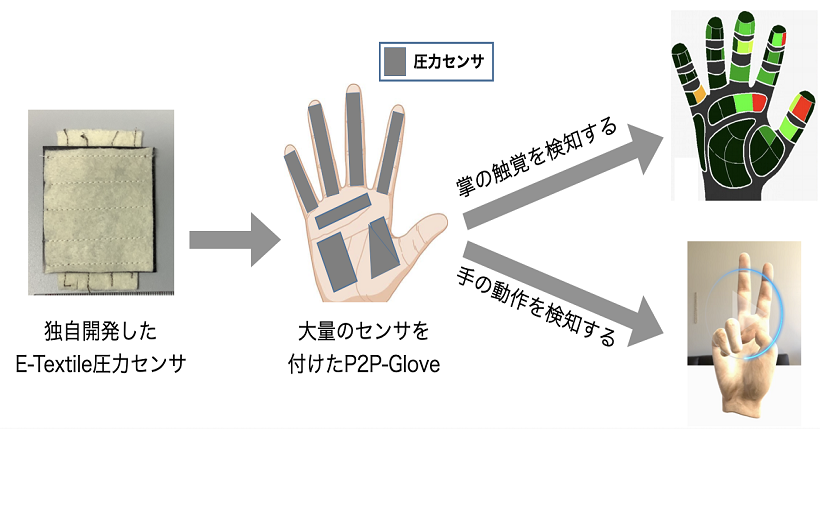
熟練者の作業中の映像、手応え、振動、音、手先の動きを同時に記録します。メガネ型カメラ、力を測るセンサ、振動を測るセンサ、イヤホン型の機器、体の動きを測るモーションキャプチャなどを使います。記録した情報は、すべて共通の時間の目盛りで管理するため、後から映像・手応え・振動・音をずれなく重ねて再現できます。
共同研究仮説
表面仕上げなどの現場の工程に合わせて、必要な機能を一緒に絞り込みます。使いやすい低コスト構成の共同開発を目指します。
研究者
2011〜2018年 名古屋大学・東北大学で触覚の計測とモデル化、遠隔操縦の支援システムを研究。2018〜2024年 神戸大学で産業・建設分野の遠隔操縦ロボットシステムの構築に従事。2024年〜 京都工芸繊維大学で、ハプティクスと技能伝承を支える技術を研究。NEDO事業(遠隔操縦支援の情報フィードバック技術)に、研究代表者の一人として参画。