2026年度掲載
seeds-009-0014 -
【関東】
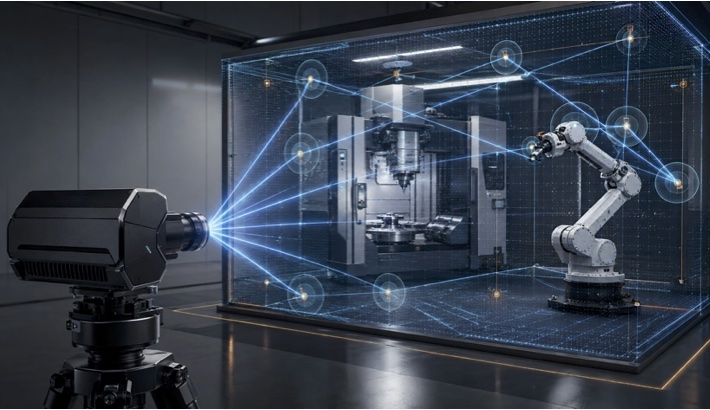
プログラマブル光周波数コムを用いた三次元空間位置計測
研究の成熟度
-
TRL1
基本原理・
現象の確認基礎研究
-
TRL2
原理・現象の
定式化基礎研究
-
TRL3
実験による
概念実証応用研究
-
TRL4
実験室での
技術検証応用研究
-
TRL5
使用環境に
応じた技術検証実証
-
TRL6
実環境での
技術検証実証
-
TRL7以上
実環境での
技術検証
※TRL(TRL(Technology Readiness Level):特定技術の成熟度を表す指標で、異なったタイプの技術の成熟度を比較することができる定量尺度
VISIONビジョン
このシーズに
問い合わせる
VISION
ビジョン
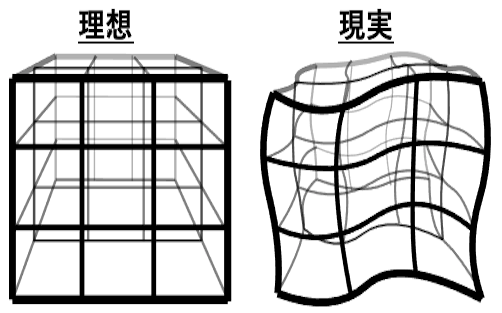
機械の「本当の位置」を測る
USE CASE
最終用途例
空間の位置を高精度に測定します
STRENGTHS
強み
空間の点の再定義 & 距離の高精度測定に対する新規な技術
STRENGTHS 01
点−面の次元変換による基準点の創出
測定の絶対的な基準となる「基準点」を高精度に決定することは、従来は困難でした。そこで、点を面に変換する「点−面の次元変換原理」を提案し、高精度な基準位置を決定します。
STRENGTHS 02
プログラマブル光周波数コムによる距離計測
距離を高精度に計測する光周波数コムですが、これをより広い距離を高分解能に計測するため、プログラマブル光周波数コムを開発しています。
STRENGTHS 03
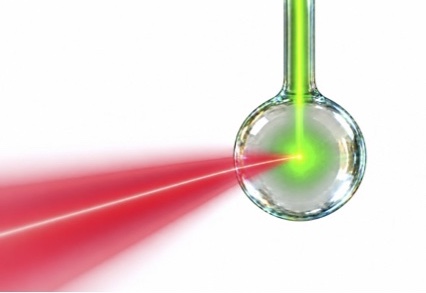
吸収型ターゲットによる空間の点の定義
測定点と言いますが、どこを測定していますか?実は結構曖昧です。なので、測定点を高精度に決定する吸収型ターゲットを提案します。
TECHNOLOGY
テクノロジー
光周波数コムのモードを自在に制御するプログラマブル光周波数コム
TECHNOLOGY 01
光周波数コムは10万のモードを同期させることで発振しています
光周波数コムが持つ10万点のモードを空間に分離し、アレイ型光学機器で、すべてのモードをON/OFF制御します。それによって、自在に光周波数コムのモードを制御できます。その結果、光周波数コムの繰り返し周波数を変調し、物差しとなるパルス間隔を制御することで、測定レンジや測定分解能を制御でき、つまり、メートル級の長距離をサブマイクロ級の高精度に計測することを可能とします。また、プログラマブル光周波数コムを用いることで、デュアルコムを1台で構築する可能性もあり、空気屈折率の補正などにも応用を期待しています。
PRESENTATION
共同研究仮説
試作器を作成し、原理の検証をしたい
PRESENTATION 01
様々な技術シーズがありますが、実機検証に困難が伴う
高精度な測定器を共同で作成しませんか?
本研究の三次元空間位置計測に限らず、空間精度、幾何精度、表面形状、オンマシン計測など様々な研究を展開しており、それらの研究は良い可能性を示していますが、それらの実機を作り実用に向くかの検証はなかなか難しい状況にあります。それについて、一緒に展開ができると嬉しいです。
RESEARCHER
研究者
道畑正岐東京大学 大学院工学系研究科 准教授
経歴
2002年 大阪府立高専 卒業
2004年 大阪大学 工学部 卒業
2010年 大阪大学大学院 博士課程修了 博士(工学)
2010年 大阪大学 機械工学専攻 助教
2015年 東京大学 先端研 助教
2019年 東京大学 精密工学専攻 准教授
- リサーチマップ
https://researchmap.jp/masakimichihata
- 専門領域
精密計測
光学計測
- 主要な論文情報
本シーズに関連する論文
Absolute linear encoder based on a dual-periodic diffraction grating with self-referenced phase indexing
Concept of error compensation for non-orthogonality in two-axis displacement measurement system utilizing single grating scale and Littrow configuration
Novel absolute length measurement method for etalon sensor using optical comb pulsed interference and harmonic etalon reflections 本シーズ以外の論文
蛍光膜厚の非走査測定に基づく砥石表面のウェット環境下オンマシン計測
Fluorescence response-based optical probing (FROP)法による難計測構造の3次元表面センシング
in-situ measurement of thickness distribution of fluid at interface of tool-work using fluorescent signal
Three-dimensional measurement of structures with smooth-steep-surfaces using autofluorescence confocal signal